Taktil oder optisch messen – worin liegt der Unterschied?
Wer taktil oder optisch messen will, muss zuerst klären, wie ein Messpunkt überhaupt entsteht. Taktil heißt: Ein mechanisches Antastelement, meist eine Kugel aus Rubin, berührt die Oberfläche mit einer definierten Kraft. Die Maschine registriert die Position der Kugelmitte und rechnet den Kugelradius heraus. Optisch heißt: Licht wird von der Oberfläche zurückgeworfen oder an einer Kante abgeschattet, und eine Kamera oder ein Detektor bestimmt daraus Lage oder Abstand. Der Messpunkt hängt dann davon ab, wie die Oberfläche Licht reflektiert, streut oder durchlässt.
Daraus folgen die grundlegenden Unterschiede. Der Taster misst weitgehend unabhängig von Farbe, Glanz und Transparenz, braucht aber eine Kraft und einen zugänglichen Ort für die Kugel. Optische Sensoren messen ohne Kraft und oft sehr schnell, sind aber auf eine Oberfläche angewiesen, die sich optisch gutmütig verhält, und sehen nur, was in ihrer Sichtlinie liegt. Keines der beiden Prinzipien ist generell genauer: Welche Messunsicherheit erreichbar ist, hängt vom konkreten Sensor, der Maschine, der Umgebung und vor allem vom Merkmal ab.
Dieser Artikel vergleicht die Prinzipien. Wie eine Koordinatenmessmaschine aufgebaut ist und welche Bauarten es gibt, steht im Ratgeber zur 3D-Messmaschine; wie man mehrere Sensoren auf einem Gerät kombiniert, beschreibt der Ratgeber zur Multisensor-Messmaschine.
Taktile Taster: schaltend und scannend
Ein schaltender Taster (englisch touch-trigger) gibt bei Berührung ein Signal aus, in diesem Moment werden die Maßstäbe der Achsen ausgelesen. Jede Antastung liefert genau einen Punkt. Das genügt für Merkmale, die mit wenigen Punkten ausreichend beschrieben sind – Bohrungsdurchmesser, Abstände, Lage von Ebenen. Renishaw nennt etwa kleine Gewinde- und Passstiftbohrungen als typische Fälle, in denen schaltendes Messen die passende Lösung ist.
Ein scannender (messender) Taster erfasst zusätzlich die Auslenkung des Taststifts und kann so während der Bewegung kontinuierlich Punkte aufnehmen. Das ist der Weg zu Formmerkmalen wie Rundheit, Zylinderform oder Profilform, für die einzelne Punkte nicht ausreichen. Renishaw empfiehlt Scanning besonders dann, wenn Maß und Form mehrerer Merkmale zu einem Gegenstück passen müssen. Systeme wie der SP25M können beides: scannen und, mit einem Modul der TP20-Reihe, schaltend messen.
Die Antastkraft ist die zentrale Größe für die Frage, ob ein Bauteil taktil gemessen werden kann. Beim TP20 gibt Renishaw nominelle Auslösekräfte an der Tastspitze von 0,055 N (Modul LF) bis 0,1 N (MF, EF) in der Ebene an, in Z-Richtung 0,65 N bis 3,2 N. Werth beziffert die Antastkraft konventioneller Taster auf einige zehn Millinewton und weist darauf hin, dass das Werkstück deshalb fixiert werden muss. Elastomere und weiche Kunststoffe verformen sich unter dieser Kraft und verfälschen das Ergebnis.
Die Tastkugel hat außerdem eine mechanische Filterwirkung: Sie kann nicht in Strukturen eintauchen, die feiner sind als ihr Radius. Für Form- und Lagemessungen ist das oft erwünscht, für feine Konturen eine Grenze. Kugeln unter etwa 0,3 mm Durchmesser bezeichnet Werth wegen hoher Flächenpressung und Bruchgefahr als nicht praxistauglich; für Mikrogeometrien gibt es Sonderlösungen wie optisch ausgelesene Fasertaster.
- Stärken: unabhängig von Farbe, Glanz und Transparenz; voller 3D-Zugang mit Dreh-Schwenk-Kopf, Stern- und Scheibentastern, auch in Bohrungen und an Hinterschnitten; etablierte Normung und Rückführung.
- Grenzen: Antastkraft auf weichen oder dünnwandigen Teilen; vergleichsweise wenige Punkte pro Sekunde; keine scharfen Kanten, weil die Kugel eine Kante nur von der Seite antasten kann; Mindestgröße des Antastelements.
Bildverarbeitung: Kanten messen statt antasten
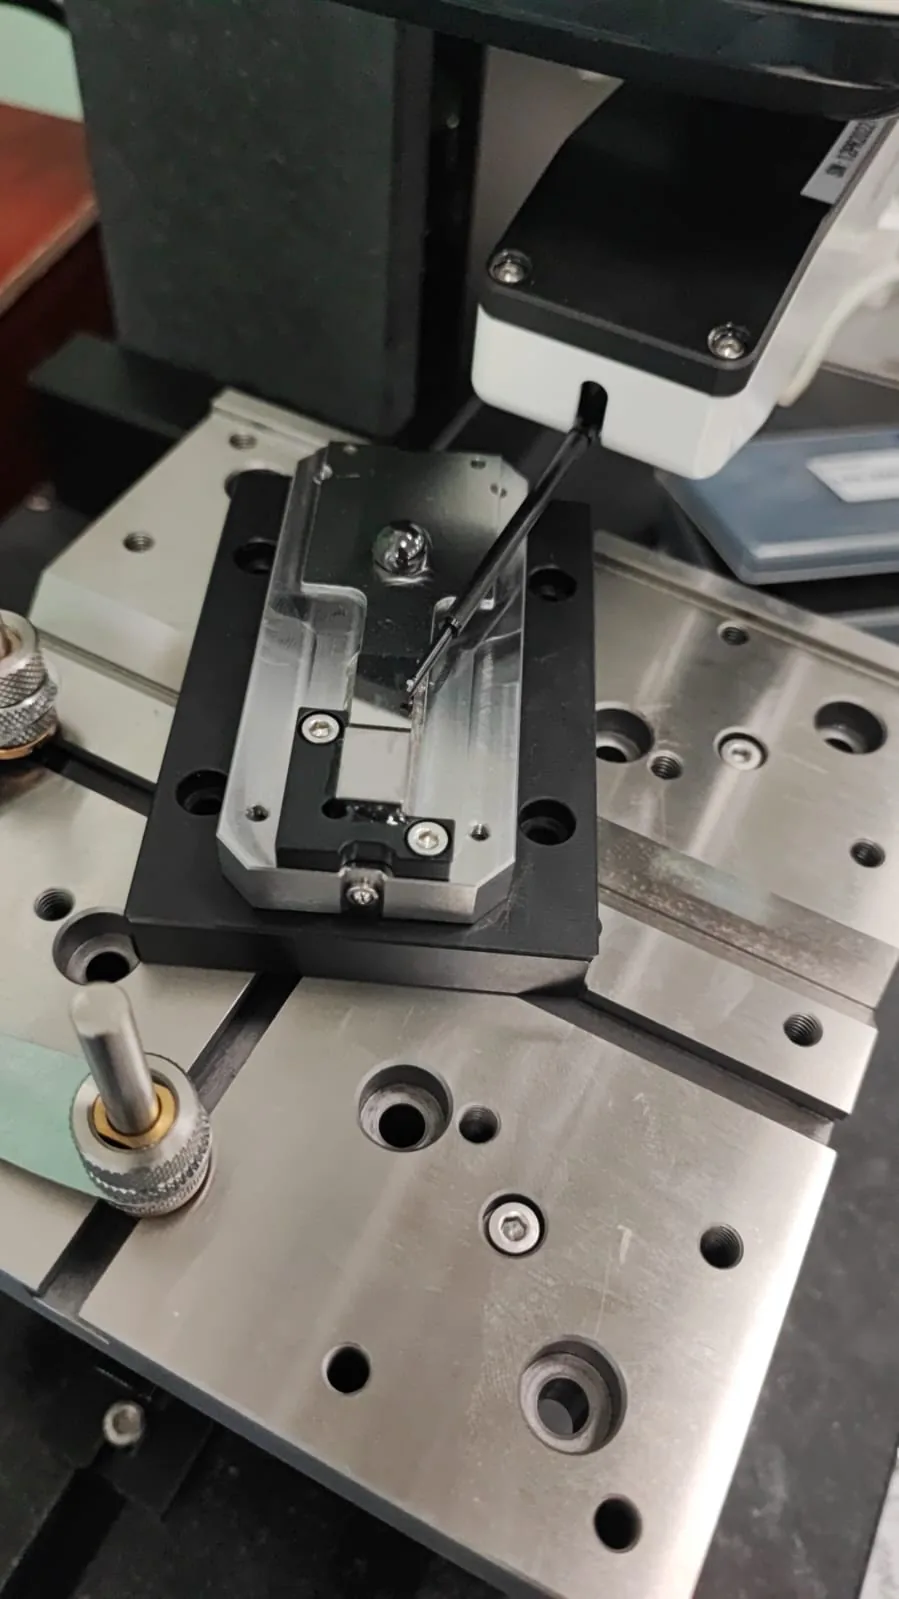
Ein Bildverarbeitungssensor bildet das Werkstück auf eine Matrixkamera ab. Die Software sucht im Grauwertverlauf der Pixel nach Übergängen von hell nach dunkel und berechnet die Kantenpunkte mit Subpixel-Genauigkeit. Viele Punkte entstehen gleichzeitig, und anders als ein Taster misst die Kamera eine Kante direkt – entscheidend etwa an Schneidkanten, Stanzkonturen oder feinen Stegen. Auch Farbübergänge und Bedruckungen sind messbar, die ein Taster gar nicht wahrnimmt.
Die Qualität hängt stark von der Beleuchtung ab. Durchlicht erzeugt ein Schattenbild mit hohem Kontrast und eignet sich für flache Teile und Außenkonturen. Auflicht, Ringlicht mit einstellbarem Winkel und Koaxiallicht machen Kanten auf der Oberfläche sichtbar. Telezentrische Objektive halten den Abbildungsmaßstab über einen Tiefenbereich konstant, sodass eine leichte Höhenänderung nicht als Maßänderung erscheint. Mit Zoomobjektiven lassen sich Bildfeld und Auflösung an die Aufgabe anpassen.
Bildverarbeitung misst im Kern zweidimensional, in der Ebene senkrecht zur optischen Achse. Höhen werden über Autofokus oder zusätzliche Sensoren bestimmt. Grenzen zeigen sich bei Bohrungen mit Fasen, bei tiefen Bohrungen und Hinterschnitten sowie bei Kanten, deren Lage im Bild von Beleuchtung und Oberflächengüte abhängt. Werth empfiehlt deshalb, Bohrungsdurchmesser mit Fase taktil im Inneren der Bohrung zu messen.
Typische Anwendungen beschreiben die Ratgeber zu Stanzteilen und Elektroblech, Drehteilen, Gewinden und Federn und zum Messmikroskop. Geräte für die schnelle Bildfeldmessung sind etwa die Chotest VX8200/VX8300.
Optische Abstandssensoren: Laser, chromatisch-konfokal, Weißlicht
Abstandssensoren messen entlang ihrer optischen Achse, also Höhen und Flächenverläufe. Sie ergänzen die Bildverarbeitung dort, wo die Kamera nur Kanten sieht.
Laser-Triangulation projiziert einen Lichtpunkt oder eine Linie schräg auf das Werkstück. Eine Kamera beobachtet unter einem Winkel, wo der Lichtfleck liegt; aus der Geometrie des Dreiecks aus Lichtquelle, Oberflächenpunkt und Detektor ergibt sich der Abstand. Linien-Laserscanner auf Koordinatenmessgeräten erfassen so Zehntausende bis Hunderttausende Punkte pro Sekunde und eignen sich für Freiformflächen. Das Verfahren setzt eine diffus streuende Oberfläche voraus: Auf glänzenden Flächen kommt zu wenig Licht am Detektor an oder der Reflex wird an die falsche Stelle gespiegelt. Werth weist zudem darauf hin, dass Sensoren mit großen Triangulationswinkeln je nach Neigung und Struktur der Oberfläche relativ große Messunsicherheiten haben.
Chromatisch-konfokale Sensoren nutzen die Farbzerlegung von Weißlicht: Eine Optik mit gezielter chromatischer Längsaberration fokussiert jede Wellenlänge in einem anderen Abstand. Nur die Farbe, deren Fokus genau auf der Oberfläche liegt, gelangt durch eine Lochblende zum Spektrometer, und ihre Wellenlänge codiert den Abstand. Weil Sender und Empfänger koaxial liegen, gibt es keine Abschattung durch einen Triangulationswinkel. Der Sensor funktioniert auf spiegelnden und transparenten Flächen und kann bei Glas mehrere Grenzflächen getrennt erkennen, also auch Schichtdicken messen. Auf stark absorbierenden Oberflächen wie dunklem Gummi ist das Signal schwach.
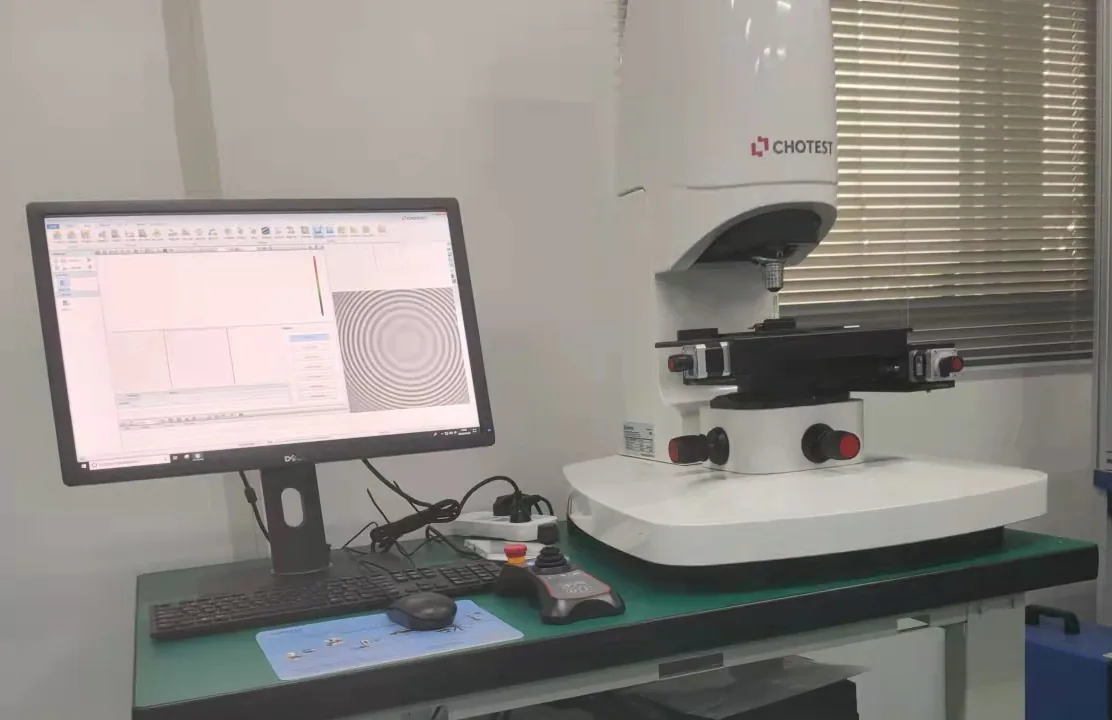
Weißlichtinterferometrie (Kohärenzscanning) überlagert das von der Probe reflektierte Licht mit einem Referenzstrahl. Weil weißes Licht nur eine sehr kurze Kohärenzlänge hat, entsteht Interferenz nur dort, wo beide Lichtwege nahezu gleich lang sind. Beim Durchfahren in Z-Richtung findet die Auswertung für jedes Pixel diese Position. Hersteller und Hochschullabore nennen Höhenauflösungen im Sub-Nanometerbereich. Das Messfeld eines Objektivs ist dafür klein, typischerweise um einen Millimeter; steile Flanken und raue Oberflächen begrenzen das Verfahren. Es ist ein Werkzeug für Rauheit, Stufenhöhen und Mikrotopografie, nicht für die Maßprüfung ganzer Bauteile. Ein Beispiel ist das Chotest SuperView W1.
Fokusvariation und Autofokus werten den Bildkontrast beim Durchfahren der Höhe aus: Die Position maximaler Schärfe ist die gesuchte Höhe. Je höher die numerische Apertur des Objektivs, desto geringer die Schärfentiefe und desto genauer die Höhenmessung. Auf sehr glatten, strukturlosen Flächen fehlt der Kontrast; Gitterprojektion kann hier helfen.
Flächenhaft messen: Streifenprojektion und Computertomografie
Streifenprojektion ist ebenfalls ein Triangulationsverfahren, aber flächenhaft. Ein Projektor wirft Streifen- oder Phasenmuster auf das Bauteil, eine oder zwei Kameras nehmen die durch die Form verzerrten Muster auf. Aus der Phasenlage jedes Pixels ergibt sich ein 3D-Punkt; eine Aufnahme liefert in Sekundenbruchteilen bis wenige Sekunden eine dichte Punktwolke über ein Feld von einigen Zentimetern bis zu Dezimetern. Für ein Handgerät des Fraunhofer IOF wird zum Beispiel eine Messunsicherheit von 20 bis 100 µm bei einem Messfeld von 325 × 200 mm² angegeben. Das Verfahren ist damit stark für Soll-Ist-Vergleiche von Freiformflächen, Guss- und Blechteilen, aber nicht für Passungen im Mikrometerbereich. Glänzende und transparente Teile brauchen oft ein Mattierungsspray, das selbst eine Schichtdicke einbringt.
Die industrielle Computertomografie durchstrahlt das Bauteil mit Röntgenstrahlung, nimmt Durchstrahlungsbilder in vielen Drehlagen auf und rekonstruiert daraus das Volumen – einschließlich innerer Geometrien, Hohlräume und verdeckter Merkmale, die weder Taster noch Kamera erreichen. Bei Kunststoffteilen mit vielen Merkmalen kann eine CT-Messung deutlich schneller sein als die Programmierung eines Multisensor-Ablaufs; Werth nennt für ein Beispiel rund 15 Minuten Messzeit gegenüber mehreren Stunden Programmierung. Die Messunsicherheit hängt jedoch stark von Material, Durchstrahlungslänge und Artefakten ab, und dichte Metalle sind schwieriger als Kunststoffe. CT ist eine eigene Geräteklasse mit eigener Investition und eigenen Richtlinien (VDI/VDE 2630), die wir hier nur zur Abgrenzung nennen.
Messprinzipien im Vergleich
Die folgende Tabelle ordnet die Verfahren qualitativ ein. Konkrete Zahlen zur Messunsicherheit nennen wir bewusst nicht pauschal, weil sie vom Gerät, vom Merkmal und von der Umgebung abhängen; maßgeblich sind die Angaben im Datenblatt nach der jeweils zutreffenden Norm und die aufgabenspezifische Messunsicherheit.
| Prinzip | Messgröße | Kraft auf das Bauteil | Punktdichte / Tempo | Kritische Oberflächen | Abnahmenorm |
|---|---|---|---|---|---|
| Schaltender Taster | Einzelpunkte in 3D | Ja, typ. einige 10 mN | Gering, Punkt für Punkt | Weiche, dünnwandige, sehr kleine Merkmale | ISO 10360-2, -5 |
| Scannender Taster | Punktfolgen entlang einer Bahn | Ja, geregelte Messkraft | Mittel | Wie schaltend; zusätzlich Reibung auf rauen Flächen | ISO 10360-4, -5 |
| Bildverarbeitung | Kanten in der Bildebene (2D) | Nein | Hoch, viele Punkte je Bild | Fasen, tiefe Bohrungen, kontrastarme Kanten | ISO 10360-7, VDI/VDE 2617 Blatt 6.1 |
| Laser-Triangulation | Abstand, Punkt oder Linie | Nein | Sehr hoch (Linienscanner) | Spiegelnd, transparent, steile Flanken | ISO 10360-8, VDI/VDE 2617 Blatt 6.2 |
| Chromatisch-konfokal | Abstand, Punkt oder Linie | Nein | Hoch | Stark absorbierend, große Neigung | ISO 10360-8 |
| Weißlichtinterferometrie | Flächentopografie im kleinen Feld | Nein | Sehr hoch, aber kleines Feld | Steile Flanken, sehr raue Flächen | ISO 25178-Reihe (Flächenrauheit) |
| Streifenprojektion | 3D-Punktwolke, flächig | Nein | Sehr hoch | Spiegelnd, transparent, dunkel | ISO 10360-13, VDI/VDE 2634 Blatt 2 |
| Computertomografie | Volumen inkl. Innengeometrie | Nein | Vollständig, Messzeit Minuten bis Stunden | Dichte Metalle, große Durchstrahlungslängen | VDI/VDE 2630 |
Spiegelnd, transparent, weich: Welche Oberfläche verträgt welches Verfahren?
Spiegelnde Oberflächen – polierte Metalle, Hartmetall, Glas – reflektieren gerichtet statt diffus. Laser-Triangulation und Streifenprojektion bekommen dann zu wenig oder fehlgeleitetes Licht. Gut funktionieren hier Taster, chromatisch-konfokale und konfokale Sensoren, die auf die gerichtete Reflexion angewiesen sind, sowie Bildverarbeitung im Durchlicht, die nur den Schatten sieht. Auf gekrümmten spiegelnden Flächen begrenzt der zulässige Neigungswinkel die optischen Abstandssensoren.
Transparente Teile – Linsen, Kunststoffkappen, Glasträger – sind für viele optische Verfahren schwierig, weil Licht teilweise eindringt und an der Rückseite ein zweites Signal erzeugt. Chromatisch-konfokale Sensoren nutzen genau das, um Dicken zu messen. Für Außenkonturen hilft Bildverarbeitung mit angepasster Beleuchtung, für 3D-Geometrie oft der Taster. Streifenprojektion braucht in der Regel ein Spray.
Weiche und dünnwandige Teile – Elastomere, Dichtungen, Folien, dünnwandige Spritzgussteile, biegsame Blechzungen – verformen sich unter der Antastkraft. Hier sind berührungslose Verfahren erste Wahl. Wo ein Taster unverzichtbar ist, etwa in einer Bohrung, helfen geringe Messkraft, die Extrapolation auf Auslenkung null bei messenden Tastsystemen und eine Aufspannung, die das Teil nicht verspannt. Mehr dazu im Ratgeber Kunststoffteile messen.
Dunkle, matte Oberflächen sind für Taster unkritisch, schwächen aber das Signal optischer Sensoren. Raue Oberflächen streuen gut und sind für Triangulation günstig, verfälschen aber Kantenlagen in der Bildverarbeitung. Bei Teilen mit Farbübergängen oder Bedruckung kann nur die Kamera die Grenze sehen.
Messunsicherheit und Normen: Wie vergleichbar sind die Datenblätter?
Die Normenreihe DIN EN ISO 10360 legt fest, wie Hersteller die Leistungsfähigkeit von Koordinatenmessgeräten angeben und wie Anwender sie überprüfen. Jeder Teil gilt für ein bestimmtes Antastprinzip: Teil 2 für die Längenmessabweichung mit berührenden Tastsystemen im Einzelpunktmodus, Teil 5 für die Antastabweichung berührender Tastsysteme mit einem oder mehreren Taststiften, Teil 7 für Geräte mit Bildverarbeitung, Teil 8 für optische Abstandssensoren und Teil 13 für optische 3D-Messsysteme wie Streifenprojektion. Die Richtlinien VDI/VDE 2617 (Blatt 2.1, 6.1, 6.2) erläutern die Anwendung im Detail; für flächenhaft antastende optische Systeme gibt es VDI/VDE 2634 Blatt 2, für CT die Reihe VDI/VDE 2630.
Für die Praxis heißt das: Eine Angabe wie E0,MPE = (1,8 + L/200) µm beschreibt, wie genau ein Gerät kalibrierte Prüflängen unter definierten Bedingungen misst – nicht, wie genau es Ihr Merkmal an Ihrem Bauteil misst. Ein Wert nach ISO 10360-7 für die Bildverarbeitung ist nicht direkt mit einem Wert nach ISO 10360-2 für den Taster vergleichbar, weil die Prüfkörper und Verfahren verschieden sind. ISO 10360-13 gilt zudem nur für Oberflächen in einem eingeschränkten, kooperativen Bereich von Glanz und Farbe.
Entscheidend für die Prüfung ist die aufgabenspezifische Messunsicherheit: Sie hängt vom Merkmal, der Zahl und Verteilung der Punkte, der Oberfläche, der Temperatur und der Aufspannung ab. Nach DIN EN ISO 14253-1 muss die Messunsicherheit bei der Entscheidung über Gut und Schlecht berücksichtigt werden; je größer sie im Verhältnis zur Toleranz ist, desto kleiner wird der nutzbare Toleranzbereich. Ob ein Verfahren für ein Merkmal geeignet ist, belegen Sie am besten mit einer Messsystemanalyse am realen Bauteil, und die regelmäßige Überprüfung des Geräts beschreibt der Ratgeber Koordinatenmessmaschine kalibrieren.
Welches Verfahren passt zu welchem Bauteil?
Die Tabelle gibt eine Orientierung für typische Bauteilgruppen. Sie ersetzt keine Messung am Musterteil, zeigt aber, wo die Suche beginnen sollte. Wenn mehrere Zeilen auf Ihr Bauteil zutreffen, ist meist eine Kombination sinnvoll.
| Bauteiltyp | Typische Merkmale | Erste Wahl | Ergänzend / Hinweis |
|---|---|---|---|
| Kubische Frästeile, Gehäuse aus Metall | Bohrungen, Ebenen, Position, Form- und Lagetoleranzen | Taster, schaltend oder scannend | Bildverarbeitung für Kanten und kleine Bohrungen |
| Flache Stanz-, Laser- und Ätzteile, Elektroblech | Konturen, Lochbilder, Stegbreiten | Bildverarbeitung im Durchlicht | Abstandssensor oder Taster für Ebenheit und Grat |
| Drehteile, Wellen, Gewinde | Durchmesser, Rundheit, Profile, Gewindeflanken | Taster scannend für Form; Bildverarbeitung im Schattenbild für Profile | Kontur-Messgerät für Längsprofile |
| Spritzgussteile aus Kunststoff | Viele 2D-Merkmale, Dichtflächen, Verzug | Bildverarbeitung plus Abstandssensor | Taster für Bohrungen; CT bei vielen inneren Merkmalen |
| Elastomere, Dichtungen, Folien | Querschnitt, Kontur, Wandstärke | Bildverarbeitung, chromatisch-konfokal | Taster vermeiden, Verformung |
| Polierte, spiegelnde Teile, Optiken | Form, Höhe, Mikrotopografie | Taster oder chromatisch-konfokal; Weißlicht für Rauheit | Laser-Triangulation und Streifenprojektion meist ungeeignet |
| Freiformflächen, Guss, Blechbaugruppen | Soll-Ist-Vergleich zum CAD-Modell | Laser-Linienscanner oder Streifenprojektion | Taster für Bezüge und enge Passungen |
| Mikrobauteile, Präzisionsteile für Uhren und Medizintechnik | Kleine Radien, Stege, Stufenhöhen | Bildverarbeitung mit hoher Vergrößerung, konfokal | Mikrotaster für 3D-Merkmale |
| Teile mit verdeckten Innengeometrien | Hohlräume, Wandstärken, Montagezustand | Computertomografie | Taster nur für zugängliche Bezüge |
In fünf Schritten zum passenden Verfahren
In der Praxis bewährt sich eine kurze Reihenfolge von Fragen, bevor Sie Geräte vergleichen. Sie führt fast immer zu einer von drei Antworten: taktiles KMG, optisches Messgerät oder ein Multisensorgerät, das beides auf einer Maschine vereint – wie die Chotest Novator mit Kamera und optionalem Taster oder die Chotest Hybrid mit zwei Optiken.
- Merkmale sammeln: Welche Maße und Toleranzen stehen auf der Zeichnung, und welches ist das engste? Daraus ergibt sich die nötige Messunsicherheit.
- Zugänglichkeit prüfen: Liegen die Merkmale in der Sichtlinie einer Kamera oder in Bohrungen, an Seitenflächen und Hinterschnitten? Verdeckte Merkmale sprechen für den Taster oder CT.
- Werkstoff und Oberfläche bewerten: Ist das Teil weich, dünnwandig, spiegelnd, transparent oder dunkel? Das schließt einzelne Verfahren früh aus.
- Stückzahl und Takt abschätzen: Wie viele Teile pro Schicht, wie viele Merkmale je Teil? Optische Verfahren messen viele Merkmale schneller, der Taster punktet bei wenigen, engen Merkmalen.
- Am Musterteil prüfen: Lassen Sie Ihr reales Bauteil auf dem vorgesehenen Gerät messen, idealerweise mit Wiederholmessungen, bevor Sie investieren.
Neu, gebraucht, kalibriert: der Weg zum Gerät
Für rein taktile Aufgaben an kubischen Teilen ist eine gebrauchte 3D-Koordinatenmessmaschine oft eine wirtschaftliche Lösung; worauf Sie dabei achten sollten, steht im Ratgeber Gebrauchte Koordinatenmessmaschine kaufen. Für optische und Multisensor-Aufgaben finden Sie eine Übersicht unter Multisensor-Messgeräte und bei den Neugeräten von Chotest.
Gleich welches Verfahren Sie wählen: Die Angaben im Datenblatt gelten nur, solange das Gerät regelmäßig überprüft wird. Optische Sensoren brauchen dafür eigene Prüfkörper und Verfahren, taktile Systeme die Prüfung von Längenmess- und Antastabweichung. Eine Übersicht über unsere Kalibrierleistungen vor Ort finden Sie unter Vor-Ort-Kalibrierung.
Quellen
- DIN Media – DIN EN ISO 10360-2:2010-06, Längenmessungen mit berührenden Tastsystemen
- DIN Media – VDI/VDE 2617 Blatt 2.1, Leitfaden zur Anwendung von DIN EN ISO 10360-2
- Estonian Centre for Standardisation – ISO 10360-5:2020, berührende Tastsysteme
- VDI – VDI/VDE 2617 Blatt 6.1, Anwendung von DIN EN ISO 10360-7 für Bildverarbeitungssysteme
- VDI – VDI/VDE 2617 Blatt 6, Koordinatenmessgeräte mit optischer Antastung, Grundlagen
- DIN Media – DIN EN ISO 10360-8:2014-03, optische Abstandssensoren
- VDI – VDI/VDE 2617 Blatt 6.2, Anwendung von DIN EN ISO 10360-8
- Estonian Centre for Standardisation – EVS-EN ISO 10360-13:2021, optische 3D-Koordinatenmesssysteme
- SIS – SS-EN ISO 10360-13:2021
- DIN Media – VDI/VDE 2634 Blatt 2, Optische 3-D-Messsysteme mit flächenhafter Antastung
- VDI – VDI/VDE 2630 Blatt 2.1, Computertomografie: Messunsicherheit und Prüfprozesseignung
- VDI – VDI/VDE 2617 Blatt 13 / VDI/VDE 2630 Blatt 1.3, ISO 10360 für KMG mit CT-Sensoren
- VDI – VDI/VDE-Handbuch Optische Technologien
- DIN Media – DIN EN ISO 14253-1:2018, Entscheidungsregeln für den Nachweis von Konformität
- DIN Media – DIN EN ISO 14253-1, frühere Ausgabe
- DIN – Inhaltsverzeichnis DIN EN ISO 25178-606, Fokusvariation
- PTB – Fachbereich 5.3 Koordinatenmesstechnik
- PTB – Fachbereich 5.3, Arbeitsgruppen und Ansprechpartner
- PTB – Kompetenzzentrum Virtuelle Messgeräte
- PTB (Schwenke, Härtig) – Koordinatenmesstechnik an der PTB
- DAkkS – Deutsche Akkreditierungsstelle
- FAU Erlangen-Nürnberg, Lehrstuhl Fertigungsmesstechnik – Mess- und Kalibrierdienstleistungen
- TU Braunschweig, IPROM – Multisensor-Koordinatenmesstechnik
- TU Braunschweig, IDS – Weißlichtinterferometer
- Universität Kassel, Fachgebiet Messtechnik – Inline-fähiges Mirau-Weißlichtinterferometer
- OST Ostschweizer Fachhochschule – Koordinatenmesstechnik mit Röntgen-Computertomografie (Fachtagung 2024)
- OST Ostschweizer Fachhochschule – Virtuelles KMG in der Anwendung (Fachtagung 2024)
- DGPF Tagungsband 2014 – Bildbasiertes Messsystem für spiegelnde Oberflächen (Mulsow, Maas, Hentschel)
- Fraunhofer IOF – Hochgeschwindigkeits-3D-Messsystem (Streifenprojektion)
- Fraunhofer IOF – kolibri CORDLESS, handgeführte 3D-Vermessung
- Fraunhofer IOF – Echtzeit-3D-Scanner
- Werth Messtechnik / QZ – Praxistipp: Taktil und optisch messen
- Werth Messtechnik / QZ – Praxistipp: Abstandsensoren im Vergleich
- Werth Messtechnik / Kunststoffe – Wege zum passenden Messverfahren
- Werth Messtechnik – Fachartikel: Multisensorik an Koordinatenmessgeräten
- Werth Messtechnik – Praxistipp: Licht ins Detail bringen
- Werth Messtechnik – Fachartikel: Rundherum oder mitten durch
- Werth Messtechnik – Praxistipp: Präzision am gläsernen Faden
- Werth Messtechnik – Praxistipp: Ohne Gerätewechsel
- Werth Messtechnik – Leseprobe Multisensor-Koordinatenmesstechnik
- Werth Messtechnik – Hauszeitung Multisensor 2024
- Renishaw – TP20 Tastermodule, Auslösekräfte
- Renishaw – SP25M Einführung
- Renishaw – SP25M Broschüre (DE): zwei Sensoren in einem
- Renishaw – SP25M Datenblatt
- Renishaw – TP20 schaltendes Tastsystem, Datenblatt
- Nikon Industrial Metrology – LC15Dx Laserscanner, Datenblatt
- Mitutoyo – Genauigkeitsangaben von Koordinatenmessgeräten
- IOT GmbH – WLI Weißlichtinterferometrie
- Produktion – Warum optische Messtechnik in der Fertigung mächtiger wird
- Produktion – Optische Messtechnik erobert den Maschinenbau