Warum Messmaschinen automatisiert werden
Die meisten Koordinatenmessgeräte stehen einen großen Teil der Schicht still – nicht, weil nichts zu messen wäre, sondern weil niemand ein Teil einlegt. Messen heißt in der Praxis: Teil holen, temperieren, aufspannen, Programm wählen, starten, warten, Bericht ablegen, Teil zurückbringen. Wenn ein Werker oder Messtechniker das neben anderen Aufgaben erledigt, entstehen Wartezeiten und Fehlerquellen: falsches Programm, falsche Aufspannung, vergessene Teile.
Ein Anwenderbericht von Werth Messtechnik beschreibt, wie ein Hersteller Messplätze in die Vorfertigung verlegt und damit Messkosten und Durchlaufzeiten senkt. Die automatische Beladung ist der nächste Schritt: Die Maschine misst auch in Pausen und Nachtschichten, die Reihenfolge ist reproduzierbar, und die Ergebnisse gehen ohne Abtippen in die Statistik.
Automatisierung ersetzt aber keine Messtechnik. Ein KMG, dessen Aufstellbedingungen nicht passen oder dessen Programm instabil ist, misst im Roboterbetrieb genauso falsch – nur schneller und unbeobachtet. Wie Sie die Umgebung beurteilen, beschreiben die Ratgeber Messraum einrichten und Shopfloor-Messmaschine.
Stufen der Messmaschine Automatisierung
Nicht jede Automatisierung braucht einen Roboter. In der Praxis haben sich vier Stufen bewährt, die aufeinander aufbauen. Wer mit Stufe 1 und 2 beginnt, schafft die Grundlage für einen späteren Roboter – stabile Programme und Vorrichtungen sind ohnehin Voraussetzung.
- Stufe 1 – Bedienerführung: Der Werker legt das Teil ein, wählt das Programm per Liste oder Barcode und startet mit einem Klick. Das Ergebnis erscheint als Ampel. Siehe Werkerselbstprüfung.
- Stufe 2 – Paletten- oder Mehrfachvorrichtung: Mehrere Teile liegen in einer Vorrichtung, die Maschine misst sie nacheinander. Der Bediener wechselt nur die Palette.
- Stufe 3 – Roboterbeladung: Ein Industrieroboter oder kollaborierender Roboter entnimmt Teile aus einem Magazin, legt sie auf die Maschine, startet die Messung über I/O und sortiert nach dem Ergebnis.
- Stufe 4 – vernetzte Zelle: Bearbeitungsmaschine, Roboter und KMG bilden einen Regelkreis; Messergebnisse fließen als Korrekturwerte zurück an die Bearbeitung.
| Stufe | Wer legt ein? | Wer startet? | Typischer Einsatz |
|---|---|---|---|
| 1 Bedienerführung | Werker | Werker (Barcode, Touch) | Werkerselbstprüfung, Kleinserien |
| 2 Palette | Werker | Werker, dann automatisch | Kleinteile in Serie, Nachtschicht teilweise |
| 3 Roboter | Roboter | Zellensteuerung über I/O | Serien mit stabilem Teilespektrum |
| 4 vernetzte Zelle | Roboter | Zellensteuerung | Regelkreis mit Bearbeitung |
Zellenaufbau: Maschine, Roboter, Magazin, Ablage
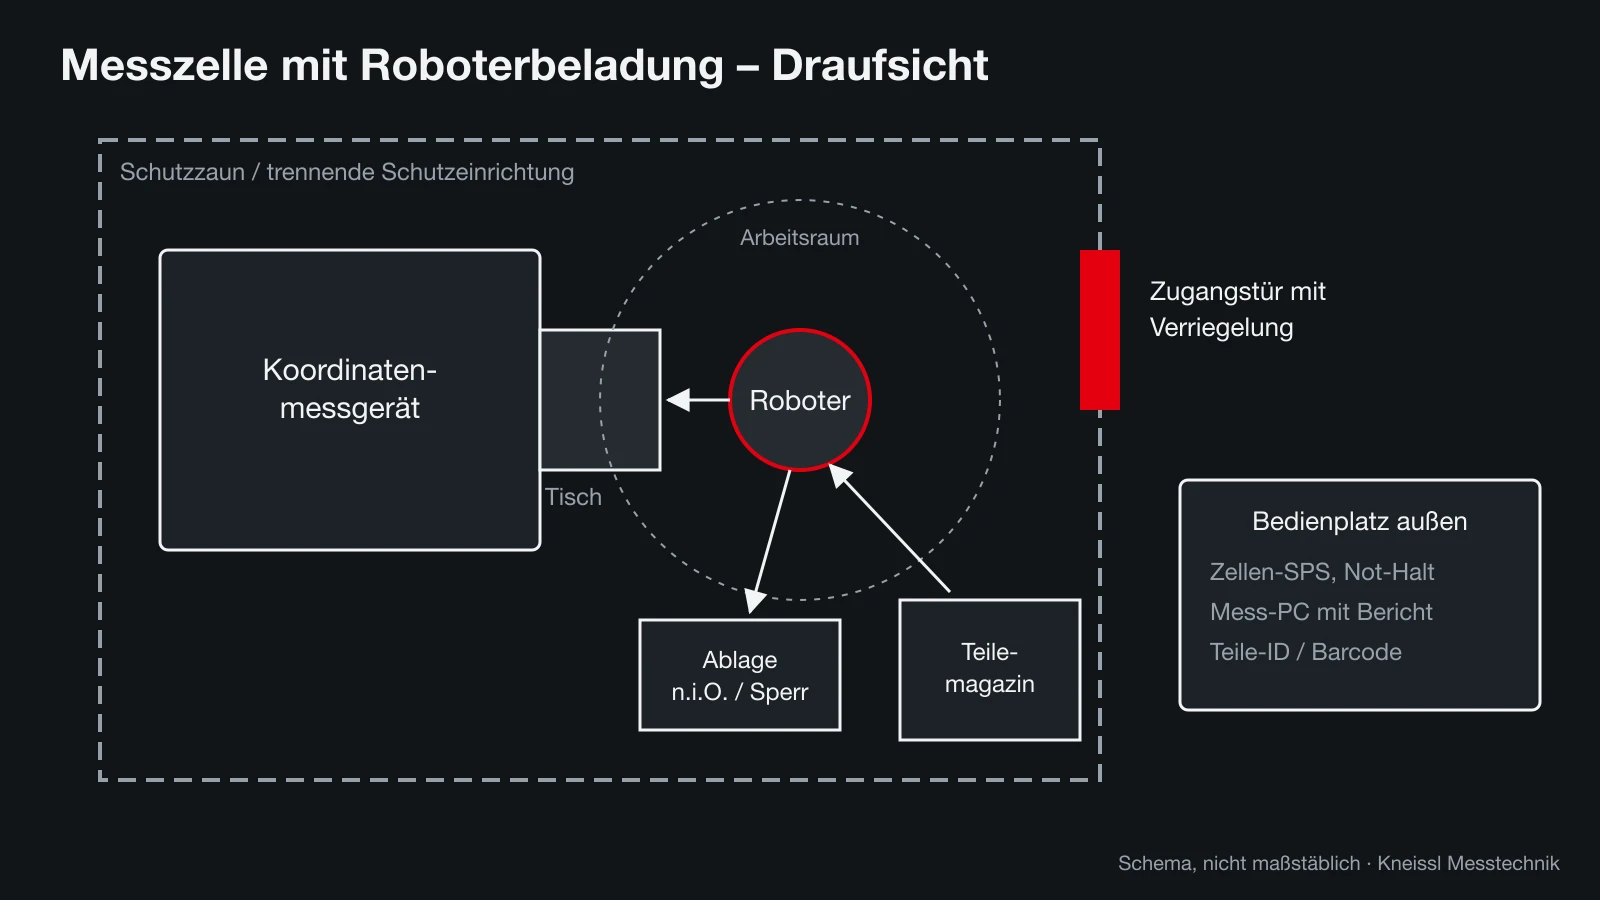
Eine Messzelle besteht aus dem Koordinatenmessgerät, einem Roboter mit Greifer, einem Teilemagazin (Schublade, Palette, Förderband), einer Ablage für Teile mit n.i.O.-Befund oder Sperrteile und einem Bedienplatz außerhalb des Schutzbereichs. Entscheidend ist die Zugänglichkeit des Messbereichs: Portalmaschinen werden meist von vorn oder seitlich beladen; manche Shopfloor-Geräte sind dafür ausgelegt. Hexagon nennt für das TIGO SF etwa einen von drei Seiten offenen Aufbau (Quality Magazine), Wenzel bietet für seine Shopfloor-KMG Automationsschnittstellen an.
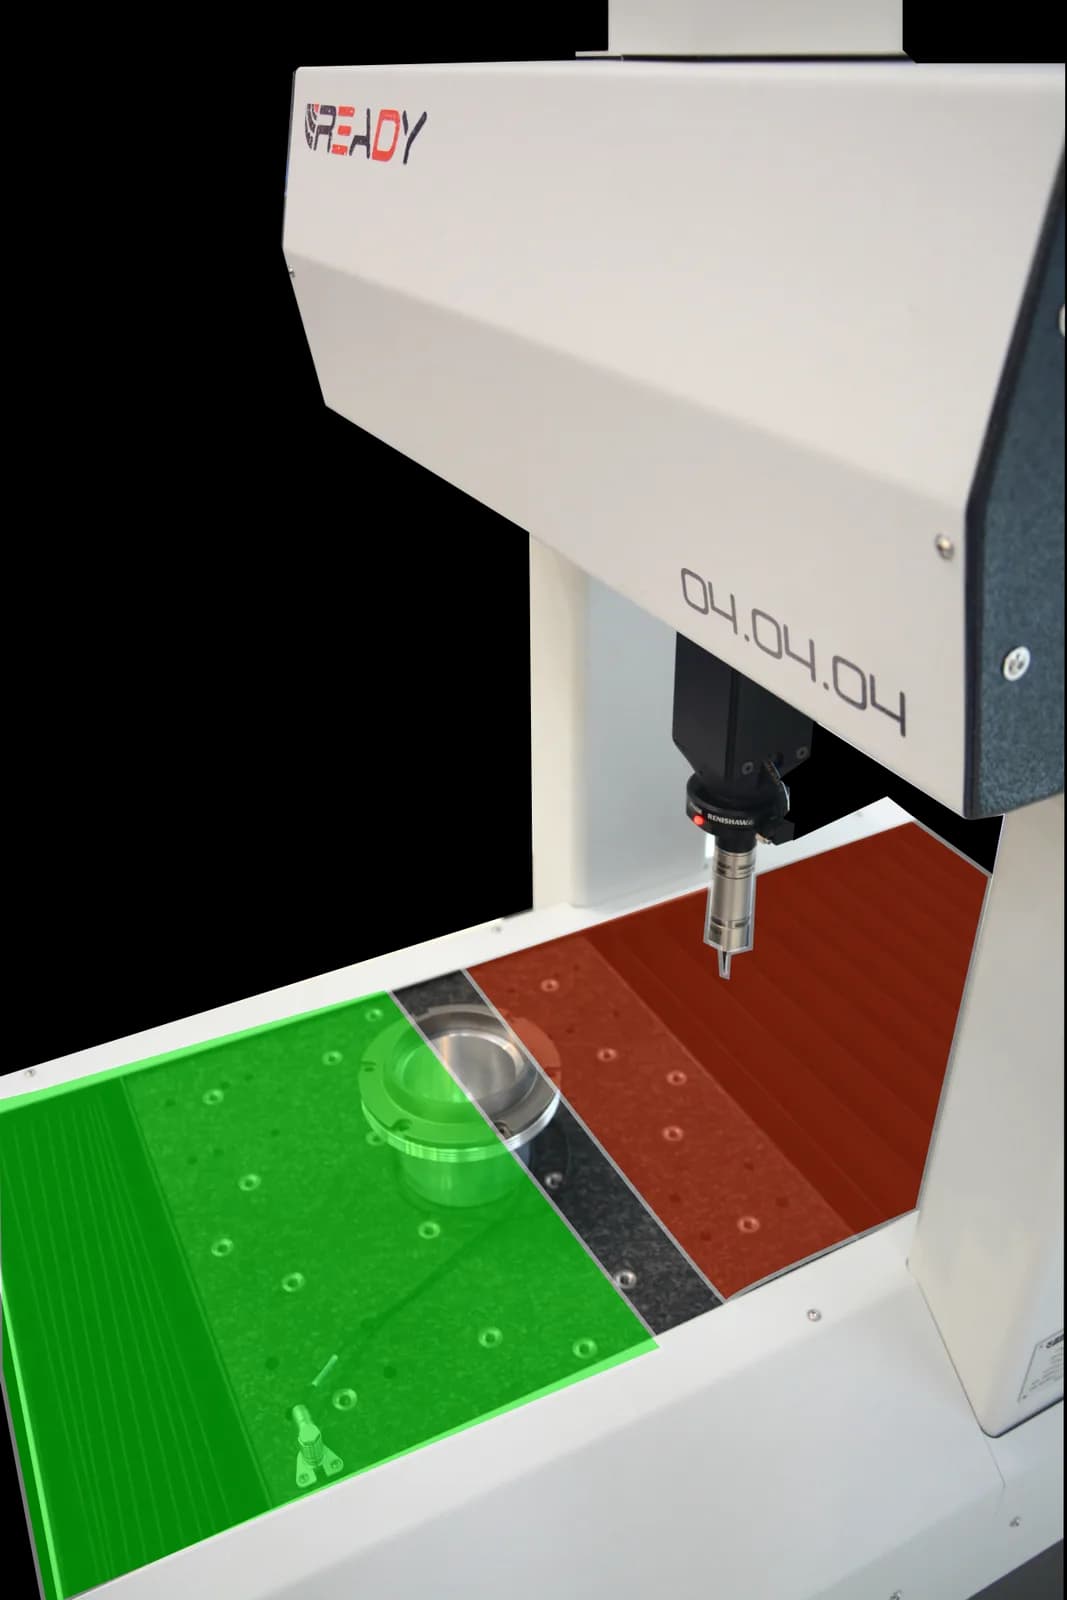
Beim READY RUN gibt der Hersteller einen ausziehbaren Tisch an, der für Hand- und Roboterbeladung gedacht ist, außerdem ein Automation-Kit mit I/O-Schnittstelle für Vorrichtungen (Herstellerangabe). Der Roboter muss dann nicht in den Messbereich zwischen Portal und Pinole greifen, sondern legt auf den ausgefahrenen Tisch. Das vereinfacht die Bahnplanung und verringert das Kollisionsrisiko. Die Linearmotoren des RUN kommen laut Hersteller ohne Druckluft aus, was die Medienversorgung in der Zelle vereinfacht.
Planen Sie die Zelle aus Sicht der Messung, nicht des Roboters: Die Maschine braucht Abstand zu Wärmequellen und Schwingungserregern. Ein Roboter, der beim Verfahren den Boden anregt, sollte nicht auf derselben Platte stehen wie das KMG, oder die Maschine sollte – wie der RUN mit seinen pneumatischen Dämpfern laut Herstellerangabe – über eine Schwingungsdämpfung verfügen. Prüfen Sie im Zweifel mit einer Schwingungsmessung, ob die Grenzwerte des Herstellers eingehalten werden.
Vorrichtungen und Greifer: die eigentliche Messgenauigkeit der Zelle
In einer automatisierten Zelle entscheidet die Vorrichtung darüber, ob das Programm jedes Teil an derselben Stelle findet. Eine gute Vorrichtung bestimmt das Teil statisch eindeutig (3-2-1-Prinzip), verformt es nicht, lässt alle zu messenden Merkmale für den Taster frei und lässt sich vom Greifer ohne Verkanten bestücken. Bei dünnwandigen Kunststoffteilen kommt hinzu, dass Spannkräfte das Maß verändern können – mehr dazu im Ratgeber Kunststoffteile messen.
Bewährt haben sich modulare Spannsysteme mit Nullpunktaufnahme auf dem Messtisch: Die Vorrichtung wird einmal eingemessen und kann wiederholgenau getauscht werden. Für Teilefamilien lohnen Vorrichtungen mit codierter Kennung, damit die Software erkennt, welche Vorrichtung aufliegt, und das falsche Programm gar nicht erst startet.
Der Greifer sollte das Teil an Flächen greifen, die nicht gemessen werden, und es reproduzierbar ablegen. Prüfen Sie früh, ob das Teil nach dem Ablegen noch nachschwingt oder nachrutscht – eine kurze Wartezeit vor der ersten Antastung kostet weniger als ein Programm, das sporadisch abbricht. Auch die Temperatur gehört dazu: Kommt das Teil warm aus der Bearbeitung, misst die Zelle schnell, aber falsch. Ein Puffer im Magazin oder eine Temperaturmessung am Teil mit Kompensation in der Software schafft hier Abhilfe.
- Teil statisch eindeutig aufnehmen, ohne Verformung
- alle Merkmale für Taster und Tasterwechsel zugänglich halten
- Vorrichtung mit Nullpunktsystem und Kennung, damit Programm und Vorrichtung zusammenpassen
- Greifpunkte außerhalb der Messmerkmale
- Teiletemperatur vor der Messung beherrschen
- Abdeckungen gegen Späne und Kühlschmierstoff auf dem Teil vorsehen
Schnittstellen: wie Roboter und Messgerät miteinander sprechen
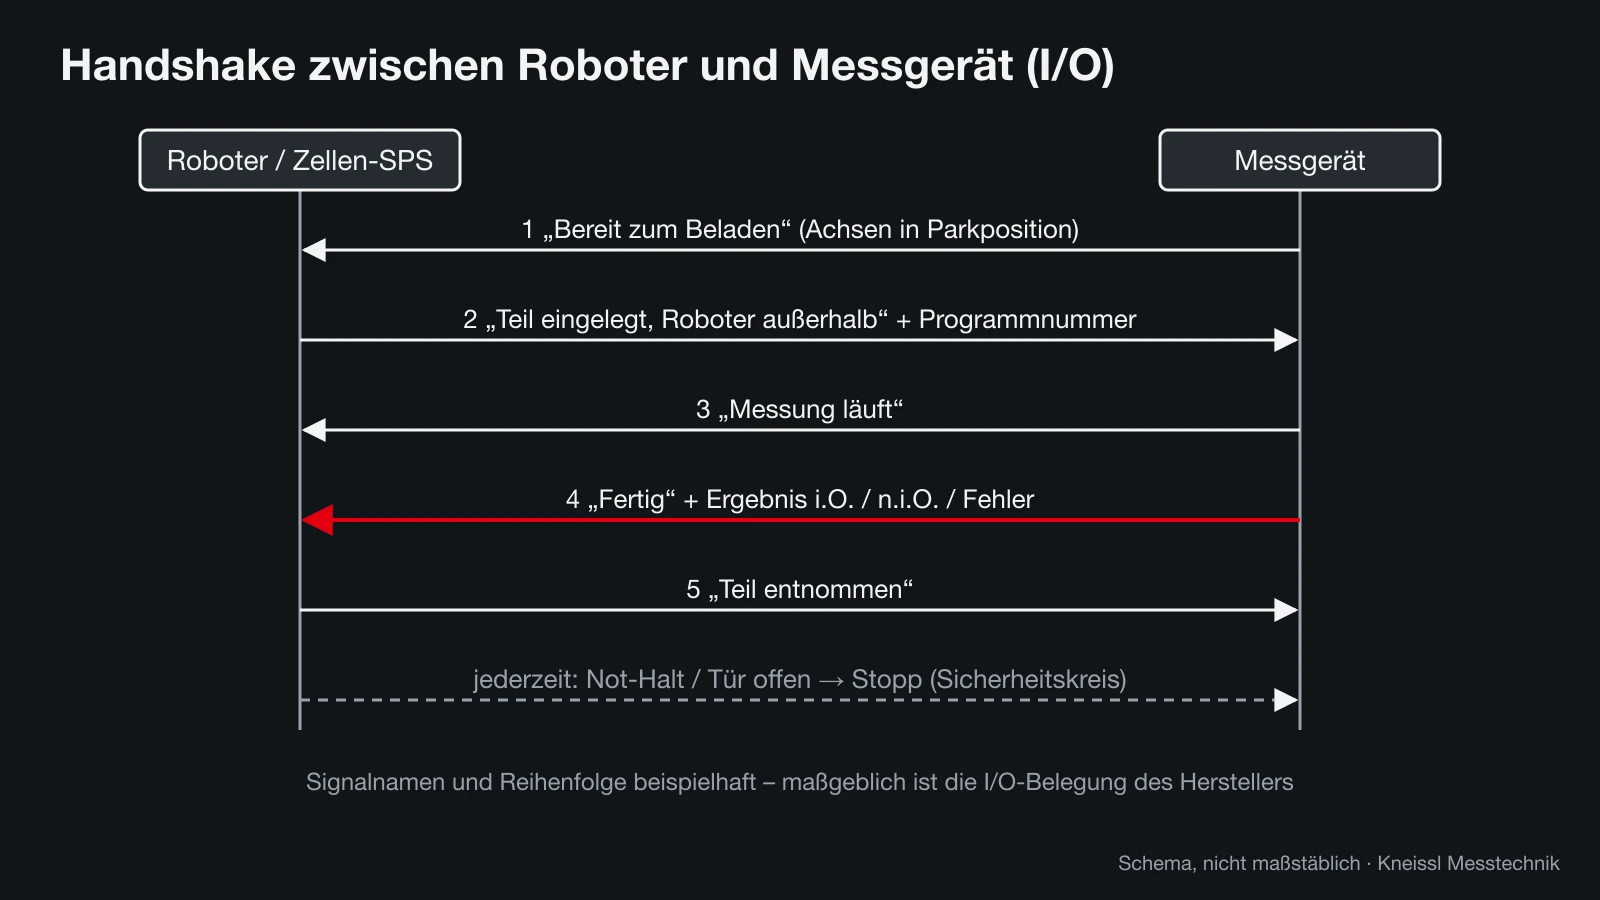
Die einfachste und häufigste Kopplung ist digitaler I/O: Messgerät und Zellensteuerung (SPS oder Robotersteuerung) tauschen Bits aus – „bereit“, „Teil eingelegt“, „Messung läuft“, „fertig“, „i.O.“, „n.i.O.“, „Fehler“. Zusätzlich wird eine Programmnummer übergeben, entweder als binär codierte Bits oder über einen Feldbus. Der Vorteil: I/O ist robust, jeder Roboterintegrator kennt ihn, und die Logik bleibt nachvollziehbar.
Wichtig ist, den Handshake vollständig zu definieren – auch für Fehlerfälle. Was passiert, wenn der Taster bricht, ein Antastpunkt fehlt oder das Teil falsch liegt? Die Zelle muss in einen sicheren Zustand gehen, das Teil als „Sperr“ ausschleusen und weitermachen oder anhalten. Legen Sie diese Fälle schriftlich fest, bevor der Integrator programmiert.
Für den Datenfluss nach der Messung reicht I/O nicht. Messwerte gehen als Datei oder über eine Datenbankschnittstelle an das Statistik- oder MES-System. Neutrale Formate wie DMIS für Programme und QIF für Ergebnisse erklärt der Ratgeber DMIS-Messprogramme. Bei READY ist die Software TouchDMIS mit der Oberfläche Easy Runner vorgesehen, die Programme per Barcode lädt, per Ein-Klick-Start ausführt und den Bericht automatisch erzeugt (Herstellerangabe); welche Signale das Automation-Kit im Einzelnen bereitstellt, klären wir im Projekt mit dem Hersteller.
Programme, Taster und Reinigung für den mannlosen Betrieb
Ein Messprogramm, das bei einem Messtechniker zuverlässig läuft, ist noch nicht automationsfest. Im Roboterbetrieb fehlt der Mensch, der eine Fehlermeldung quittiert, den Taster nachsieht oder ein Teil zurechtrückt. Prüfen Sie deshalb jedes Programm in einer Testserie: Mehrfaches Einlegen desselben Teils durch den Roboter zeigt, ob Ausrichtung und Antastung stabil sind. Für die Bewertung der Prüfprozesseignung bietet VDI/VDE 2617 Blatt 8 den Rahmen; Grundlagen erklärt der Ratgeber Messunsicherheit und Prüfmittelfähigkeit.
Taster und Tasterwechsel sind die häufigsten Ausfallursachen. Ein automatischer Tasterwechsel mit Magazin erlaubt verschiedene Taststifte ohne Bediener, verlangt aber eine regelmäßige Einmessung. Renishaw beschreibt in seinem CMM Technology Guide die Tastsysteme von schaltenden Tastern wie dem TP20 bis zu scannenden Köpfen wie dem SP25M. Die Unterschiede für die Messaufgabe erklärt der Ratgeber schaltend oder scannend.
Verschmutzte Tastkugeln verfälschen Ergebnisse, besonders in der Halle. READY gibt für den RUN einen „Styli Cleaner“ an, der die Taststifte in rund 30 Sekunden automatisch reinigt (Herstellerangabe). Unabhängig vom Hersteller gilt: Planen Sie Reinigungs- und Requalifizierungszyklen in den Ablauf ein und lassen Sie die Zelle regelmäßig ein Referenzteil messen. Weicht das Ergebnis ab, stoppt die Zelle, bevor sie Ausschuss freigibt.
Sicherheit der Roboterzelle: was der Betreiber klären muss
Sobald ein Roboter Teile in ein Messgerät legt, entsteht eine neue Maschine im Sinne der Maschinenrichtlinie 2006/42/EG beziehungsweise der künftigen Maschinenverordnung. Wer die Zelle zusammenstellt – der Integrator oder der Betreiber selbst –, ist für Risikobeurteilung, Konformitätserklärung und CE-Kennzeichnung der Gesamtanlage verantwortlich. Für Industrieroboter und ihre Integration in Zellen gelten die Normen ISO 10218-1 und -2; für kollaborierende Roboter ergänzt die Technische Spezifikation ISO/TS 15066 Grenzwerte für Kraft und Druck bei Kontakt mit dem Menschen. Ein Überblick zur aktuellen Überarbeitung der Robotersicherheitsnormen findet sich bei Machine Design.
Eine Zelle muss nicht zwingend eingezäunt sein; Lichtgitter oder Laserscanner können trennende Schutzeinrichtungen ersetzen, wenn die Risikobeurteilung das stützt. Bei Messgeräten kommt eine Besonderheit hinzu: Auch die Achsen des KMG bewegen sich automatisch. Der Sicherheitskreis muss deshalb Roboter und Messgerät gemeinsam stoppen, wenn eine Tür geöffnet oder ein Not-Halt gedrückt wird.
Dieser Abschnitt ersetzt keine Beratung durch eine Fachkraft für Arbeitssicherheit oder einen Sachverständigen. Klären Sie die Anforderungen früh mit Ihrem Integrator und Ihrer Berufsgenossenschaft.
- Risikobeurteilung für die Gesamtzelle inklusive Messgerät
- Sicherheitskreis, der Roboter und KMG-Achsen gemeinsam stoppt
- verriegelte Zugangstür oder Schutzfeld mit Wiederanlaufsperre
- definierter Zustand für Einrichten, Programmieren und Störungsbeseitigung
- Dokumentation, Konformitätserklärung und Unterweisung der Bediener
Inbetriebnahme Schritt für Schritt
Viele Automationsprojekte scheitern nicht an der Technik, sondern an der Reihenfolge. Wer Roboter, Greifer und Messprogramm gleichzeitig in Betrieb nimmt, weiß bei einem Fehler nicht, wo er suchen soll. Bewährt hat sich ein stufenweises Vorgehen, bei dem jede Ebene erst stabil läuft, bevor die nächste dazukommt.
Beginnen Sie mit dem Messprogramm allein: Teil von Hand in die Vorrichtung legen, Programm mehrfach laufen lassen, Streuung der Ergebnisse auswerten. Erst wenn die Wiederholmessungen stabil sind, folgt der Handshake ohne Teil – der Roboter fährt seine Bahnen, die Signale werden simuliert. Danach legt der Roboter echte Teile ein, zunächst unter Aufsicht, dann in kurzen, unbeaufsichtigten Läufen. Fehlerfälle wie fehlendes Teil, falsches Teil, Tasterbruch oder Not-Halt werden gezielt provoziert und ihre Behandlung geprüft.
Dokumentieren Sie am Ende den Ist-Zustand: Programmstände, Vorrichtungsnummern, Signalbelegung, Sicherheitsfunktionen und die Ergebnisse der Abnahme. Diese Unterlagen braucht später jeder, der die Zelle ändert – und auch der Kalibriertechniker, der wissen muss, welche Taster und Konfigurationen im Einsatz sind.
- Messprogramm von Hand stabilisieren und Streuung bewerten
- Handshake und Roboterbahnen ohne Teil testen
- Beladung mit echten Teilen unter Aufsicht
- Fehlerfälle gezielt auslösen und Reaktion prüfen
- unbeaufsichtigte Läufe mit Referenzteil absichern
- Abnahme und Dokumentation des Ist-Zustands
Wann sich die Automatisierung lohnt – und wann nicht
Eine Roboterzelle lohnt sich vor allem bei wiederkehrenden Teilen in mittleren bis großen Stückzahlen, bei hohem Prüfumfang (etwa 100-%-Prüfung kritischer Merkmale) und dort, wo Bediener knapp sind. Rechnen Sie dafür die eingesparte Bedienzeit pro Teil, die zusätzliche Maschinenlaufzeit in Pausen und Nachtschichten sowie geringere Fehlerkosten gegen Investition in Roboter, Greifer, Vorrichtungen, Sicherheitstechnik, Integration und Programmierung.
Weniger geeignet sind sehr variantenreiche Einzelteile, Teile ohne gute Greifflächen und Messaufgaben, die einen Messtechniker zur Interpretation brauchen – etwa Erstmuster. Hier ist Stufe 1 oder 2 oft der bessere Kompromiss. Was eine Messmaschine selbst kostet, zeigt der Ratgeber Koordinatenmessmaschine Kosten; ob eine vorhandene Maschine automationsfähig nachgerüstet werden kann, erklärt Messmaschine nachrüsten oder neu kaufen.
Ein Punkt wird bei der Planung oft vergessen: die regelmäßige Überprüfung der Maschine selbst. Eine Zelle, die rund um die Uhr misst, braucht klar terminierte Kalibrierungen nach DIN EN ISO 10360 und Zwischenprüfungen. Kneissl Messtechnik kalibriert Koordinatenmessgeräte als DAkkS-akkreditiertes Labor vor Ort, sodass die Zelle nicht zerlegt werden muss.
Quellen
- Werth Messtechnik – Messkosten halbiert, Durchsatz erhöht: Messplätze in der Vorfertigung (PDF)
- Quality Magazine – Hexagon TIGO SF CMM (2017)
- Wenzel – Shopfloor-Koordinatenmessgeräte
- VDI/VDE 2617 Blatt 8 – Prüfprozesseignung von Messungen mit Koordinatenmessgeräten
- Renishaw – CMM Technology Guide
- Machine Design – Überarbeitung der Robotersicherheitsnormen ISO 10218
- EUR-Lex – Maschinenrichtlinie 2006/42/EG